ZE3117 Thiết bị đào tạo hệ thống điều khiển cơ điện, thiết bị đào tạo cho trường học, bàn thực hành giáo dục, thiết bị đào tạo ngành điện1.1 Giới thiệu
Thiết bị đào tạo này bao gồm nhiều loại động cơ điện một chiều (DC). Thông qua các thí nghiệm, sinh viên có thể làm quen với các đặc tính của động cơ DC, nắm vững nguyên lý và phương thức điều khiển, từ đó trau dồi kỹ năng kỹ thuật và kiến thức chuyên môn. Thiết bị phù hợp cho học viên tại các trường dạy nghề, trường trung cấp kỹ thuật, cũng như sinh viên các trường cao đẳng, đại học chuyên ngành công nghệ điện, công nghệ điện tử, cơ điện tử, v.v.
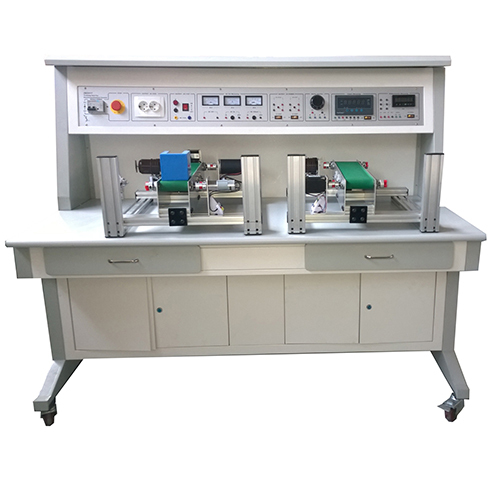
(1) Bàn thực hành được thiết kế với khung cột nhôm, tích hợp hộp thiết bị đo và hộp nguồn để kiểm tra, đo lường các thông số kỹ thuật; thiết bị dễ sử dụng và có độ bền cao.
(2) Được trang bị các loại động cơ, cho phép sinh viên thực hiện kết hợp linh hoạt để hoàn thành nhiều nội dung đào tạo khác nhau.
(3) Bàn thực hành được trang bị hệ thống đảm bảo an toàn cao.
2 Thông số kỹ thuật
(1) Nguồn điện đầu vào: Một pha, ba dây, 220V, 50Hz
(2) Kích thước: 1600mm × 800mm × 1300mm
(3) Công suất tổng: < 2,0 kVA
(4) Trọng lượng: < 250 kg
(5) Môi trường làm việc:
Nhiệt độ môi trường: -10℃ ~ +40℃
Độ ẩm tương đối: < 85% (ở 25℃)
3 Cấu tạo sản phẩm
3.1 Bảng điều khiển nguồn
Bảng điều khiển nguồn sử dụng kết cấu khung nhôm với các tấm kim loại bao bọc kín.
3.2 Bàn thực hành
Bàn thực hành có bề mặt làm bằng vật liệu chống cháy, kết cấu chắc chắn, bền bỉ và có tính thẩm mỹ cao.
3.3 Bảng điều khiển nguồn
(1) Đầu vào nguồn một pha, ba dây; được trang bị thiết bị ngắt mạch khi rò rỉ điện (aptomat chống rò) và nút dừng khẩn cấp để ngắt nguồn điện trong các tình huống khẩn cấp.
(2) Bảng điều khiển bao gồm: vôn kế, ampe kế, công suất kế và các thiết bị đo lường khác.
(3) Được trang bị đèn chỉ báo, ổ cắm điện tiêu chuẩn châu Âu và các đầu cắm đầu ra an toàn.
(4) Cung cấp nguồn điện xoay chiều (AC) và nguồn điện một chiều (DC), tích hợp chức năng bảo vệ chống ngắn mạch. 4 Nội dung đào tạo
4.1 Thí nghiệm về động cơ bước DC
(1) Kiểm tra tĩnh động cơ bước DC
(2) Nguyên lý, đặc tính và thí nghiệm vận hành động cơ bước DC cùng bộ điều khiển
(3) Điều khiển vận hành vòng hở động cơ bước DC
(4) Điều khiển vận hành vòng kín động cơ bước DC
(5) Thí nghiệm vận hành có tải đối với động cơ bước DC
(6) Điều khiển phản hồi tốc độ động cơ bước DC
4.2 Thí nghiệm về động cơ DC
(1) Nguyên lý và đặc tính của động cơ DC
(2) Kiểm tra tĩnh động cơ DC
(3) Thí nghiệm vận hành động cơ DC
(4) Điều khiển tốc độ vận hành vòng hở động cơ DC
(5) Điều khiển tốc độ vận hành vòng kín động cơ DC
(6) Thí nghiệm vận hành có tải đối với động cơ DC
(7) Điều khiển phản hồi tốc độ động cơ DC
4.3 Thí nghiệm về động cơ servo DC
(1) Nguyên lý và đặc tính của động cơ servo DC
(2) Kiểm tra tĩnh động cơ servo DC
(3) Kết nối và vận hành động cơ servo DC
(4) Đo lường các thông số vận hành của động cơ servo DC
(5) Nguyên lý và đặc tính vận hành của bộ điều khiển động cơ servo DC
(6) Đặc tính phanh của động cơ servo DC
(7) Đặc tính vận hành vòng hở của động cơ servo DC
(8) Đặc tính vận hành vòng kín của động cơ servo DC
(9) Điều khiển tốc độ động cơ servo DC
4.4 Thí nghiệm về động cơ đồng bộ tự điều chỉnh (Auto-synchro motor)
(1) Nguyên lý và đặc tính của động cơ đồng bộ tự điều chỉnh
(2) Kiểm tra tĩnh động cơ đồng bộ tự điều chỉnh loại điều khiển
(3) Kiểm tra chức năng động cơ đồng bộ tự điều chỉnh loại điều khiển
(4) Thí nghiệm thay đổi góc của động cơ đồng bộ tự điều chỉnh
4.5 Thí nghiệm tổng hợp về hệ thống truyền động cơ điện tử (Mechatronics)
(1) Kiểm tra mô-men xoắn đầu ra của cơ cấu truyền động đai
(2) Kiểm tra điều khiển khoảng cách dịch chuyển tuyến tính của cơ cấu truyền động đai
(3) Kiểm tra vận hành có tải đối với cơ cấu truyền động đai
(4) Điều khiển vận hành đồng bộ cơ cấu truyền động đai 2 cấp
(5) Điều khiển vận hành servo cơ cấu truyền động đai 2 cấp
(6) Sử dụng cảm biến dịch chuyển tuyến tính quang điện từ để đo khoảng cách